Bons plans du moment

En finir avec les trajectoires déviées sur vos prototypes mobiles
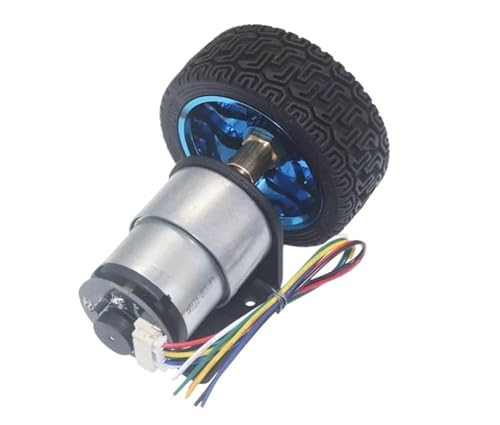
Tous les passionnés de robotique ont affronté ce problème : un robot qui doit avancer tout droit mais qui finit par tourner en rond à cause d'un déséquilibre entre les moteurs. Le moteur d'encodeur JGB37-520 37 mm apporte la résolution définitive à ce défaut de synchronisation. En vous fournissant les données de rotation en continu, il vous permet d'ajuster dynamiquement l'énergie envoyée au moteur de vitesse pour redresser la course instantanément.
Une solution mécanique prête pour l'intégration de précision
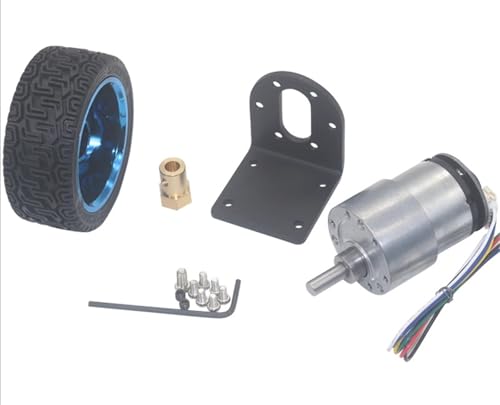
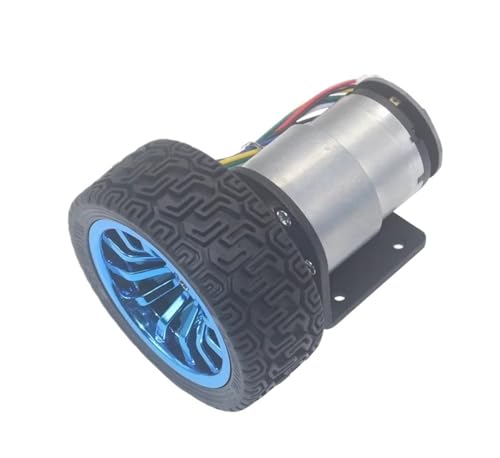
Ce petit kit de moteur de voiture réoutille complètement votre approche de la conception mécanique. Finis les montages complexes et instables avec des capteurs externes fixés à la hâte sur les roues. Ici, l'encodeur fait corps avec le bloc moteur en 12V, protégé des poussières et des chocs légers, vous garantissant des mesures toujours exploitables et hautement fiables.
Données d'exploitation du bloc mécanique
| Composant | Caractéristique opérationnelle |
|---|---|
| Type d'arbre | Axe en D pour éviter le glissement des roues |
| Régime nominal | 37rpm sous tension nominale |
| Gestion de l'espace | Livraison sans bracket pour s'ajuster aux fixations existantes |
Grâce à ce contrôle régulièrement mesuré, votre voiture intelligente acquiert une autonomie de déplacement fiable, capable de mener à bien ses tâches de navigation sans nécessiter de correction manuelle humaine permanente.